Produzione nel settore della robotica

Lavorazioni CNC per componenti del settore della robotica

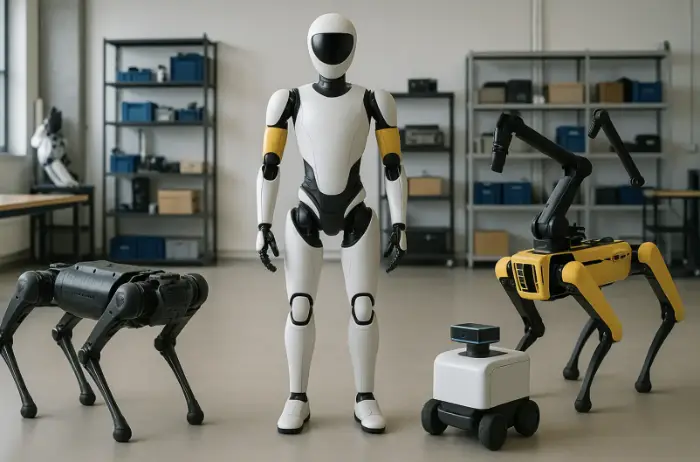
Componenti di precisione in metallo e plastica per robot umanoidi, industriali, collaborativi e mobili. Inviateci il vostro disegno per ricevere una valutazione pratica della producibilità (DFM), un piano di produzione e un preventivo trasparente.
Fase di sviluppoDal prototipo alla produzione in serie
Gamma di materialiMetalli e materie plastiche tecniche
Controllo qualitàIspezione basata su disegni
Carica il disegno del tuo componente robotico →
Lavorazioni meccaniche su misura per il settore della robotica

Componenti personalizzati

Componenti personalizzati di uso comune per i sistemi robotici

I progettisti del settore della robotica possono procurarsi componenti strutturali, di movimento e di interfaccia conformi ai sistemi di riferimento, agli accoppiamenti e ai requisiti di assemblaggio specificati.
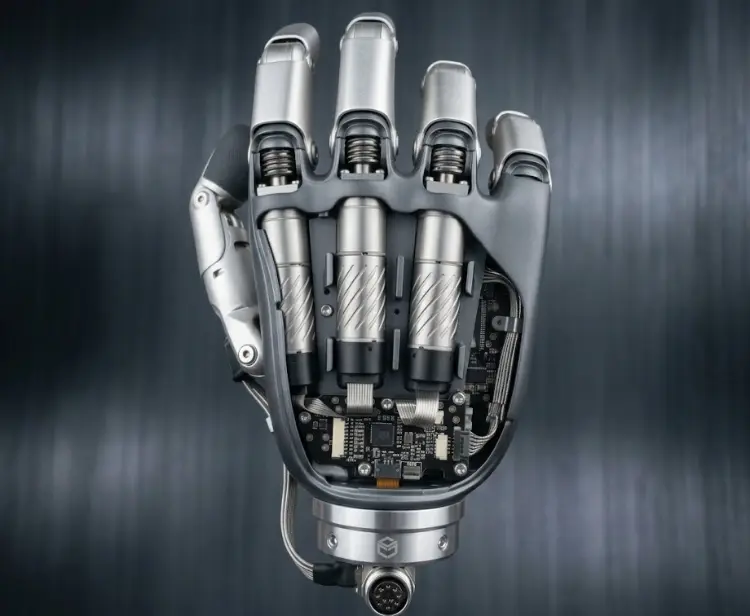
Mano robotica di precisione con attuatori interni e componenti lavorati

Alloggiamenti per giunti

Interfacce per motori, cuscinetti, riduttori ed encoder.

Bracci e collegamenti strutturali

Componenti e telai multifacciali leggeri.

Effettori terminali e pinze

Dita, ganasce, piastre portautensili e dispositivi di movimentazione.

Alberi e giunti

Collegamenti concentrici della trasmissione e degli attuatori.

Interfacce del cambio

Sedi dei cuscinetti, flange, coperchi e piastre di fissaggio.

Supporti per sensori

Interfacce per encoder, telecamera, sensore di forza e cavi.

Hardware AMR e AGV

Mozzi ruota, staffe, componenti delle sospensioni e del telaio.

Distanziatori e dispositivi di fissaggio

Posizionatori per assemblaggio, coperchi, guide e attrezzature di collaudo.

Progetti di robotica meccanica

Componenti robotici su misura lavorati con macchine a controllo numerico (CNC)

Componenti di precisione rappresentativi per il movimento robotico, le strutture, l'attrezzatura e i sistemi di assemblaggio.
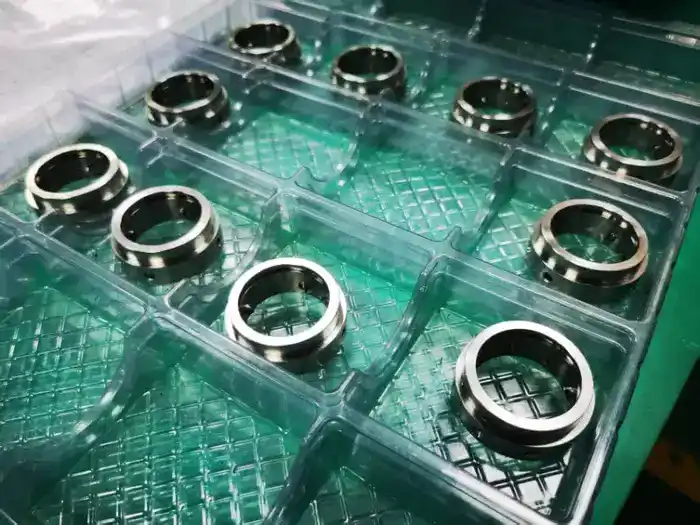
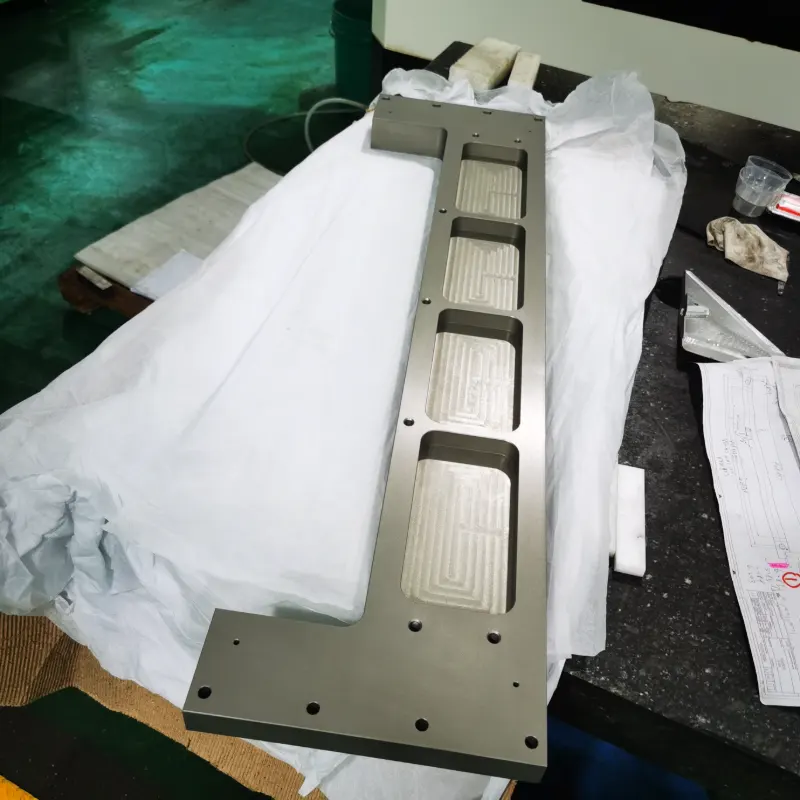
Componenti per anelli robotici lavorati con precisione
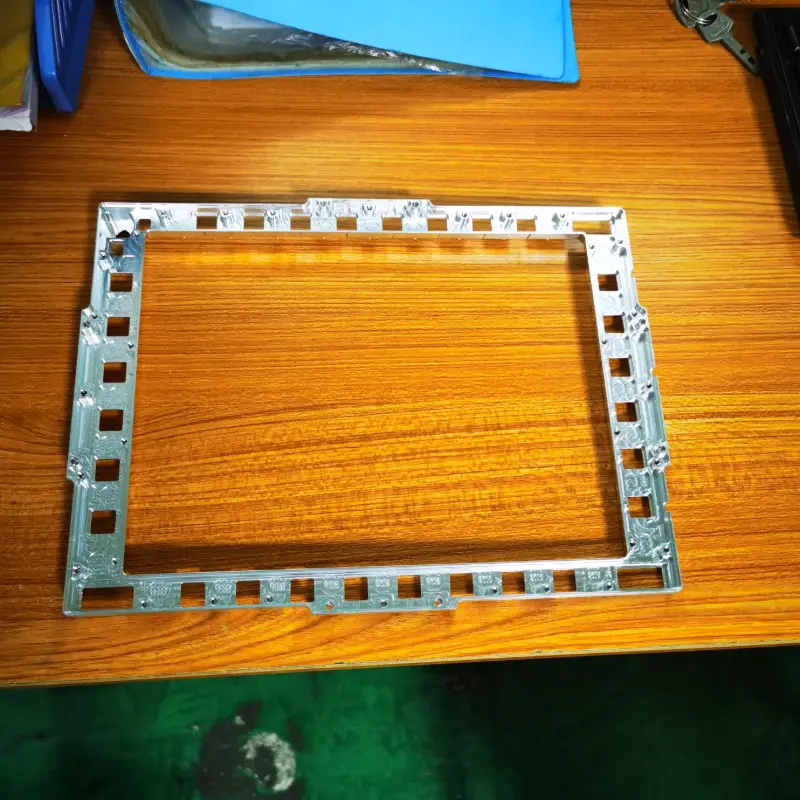
Componente robotico leggero in alluminio
Supporto per robot in alluminio lavorato a CNC
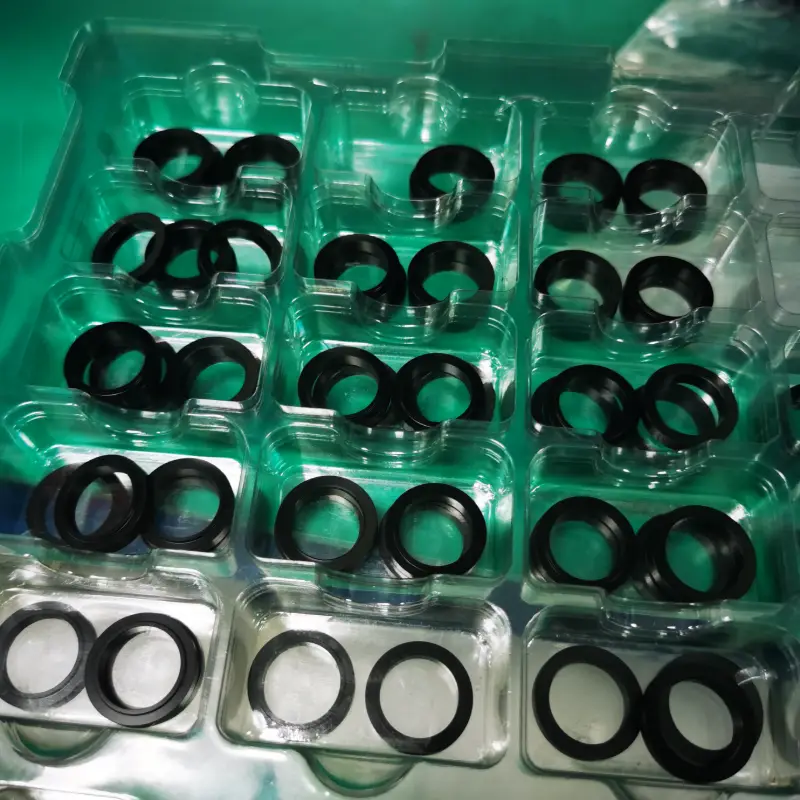
Componenti di movimento in POM torniti a controllo numerico (CNC)
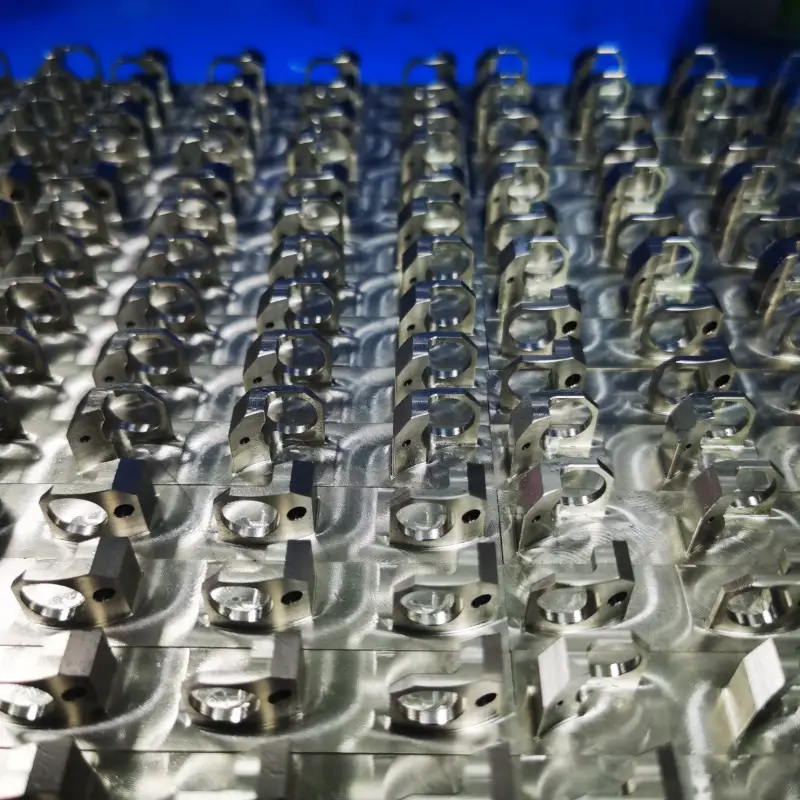
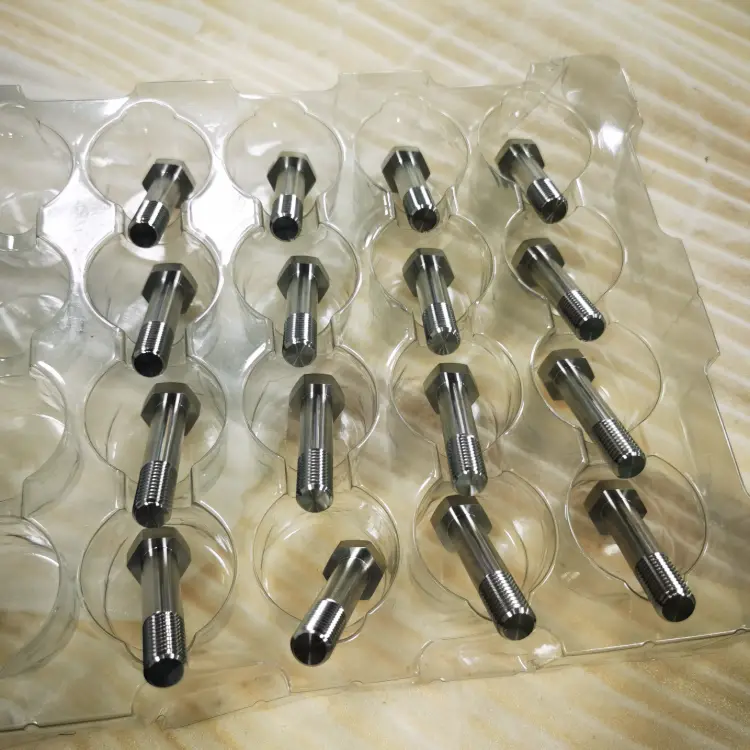
Componenti robotici di precisione in acciaio inossidabile
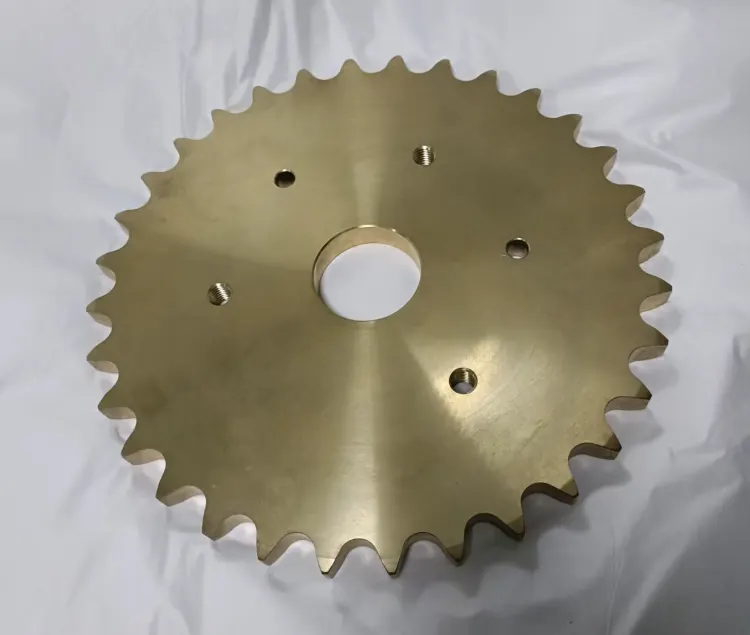
Ingranaggio di trasmissione personalizzato in ottone per robot
Elemento di fissaggio robotizzato personalizzato in acciaio inossidabile

Supporto allo sviluppo

Dalla revisione CAD alla produzione in serie

Un percorso di rilascio controllato aiuta i team di robotica a verificare l'adattamento e il movimento, approvare le revisioni e passare alla produzione in serie senza perdere il controllo sui disegni.

Revisione DFM

Verificare la geometria, i piani di riferimento, i materiali, le tolleranze e l'accessibilità degli utensili.

Prototipo funzionale

Realizzare componenti per i test di adattamento, movimento e assemblaggio.

Versione pilota

Verificare la ripetibilità, i registri di ispezione e i riscontri relativi all'assemblaggio.

Produzione in serie

Pubblicare le revisioni approvate con controlli definiti in materia di qualità e consegna.

Ingegneria dei sistemi sensibili al movimento

Controlla le interfacce che determinano le prestazioni del robot

I punti di riferimento funzionali, gli accoppiamenti e i metodi di controllo vengono definiti in base al meccanismo assemblato, anziché applicare la stessa tolleranza a ogni elemento.
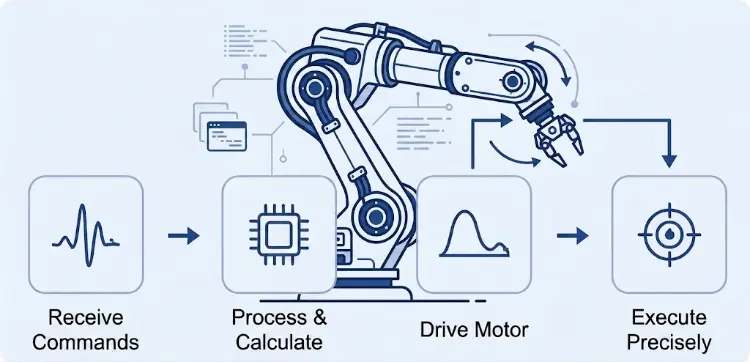
Schema di produzione relativo al controllo del movimento di un braccio robotico industriale

Accoppiamenti tra cuscinetti e alberi

Verificare il diametro, la rotondità, la concentricità e i requisiti di accoppiamento.

Riferimenti relativi al motore e al riduttore

Associare i piloti, gli schemi di foratura e le superfici di montaggio ai sistemi di riferimento funzionali.

Strutture a pareti sottili

Pianificare la disposizione dei pezzi, il serraggio e la sequenza di taglio per limitare le deformazioni.

Superfici soggette a usura e scorrimento

Adattare il materiale, la rugosità e la finitura al carico, al movimento e alla lubrificazione.

Interfacce dei sensori

Proteggere gli elementi di riferimento, i percorsi dei cavi e le relazioni di calibrazione.

Strategia di ispezione

Definire le dimensioni critiche, le condizioni di misurazione e la documentazione richiesta.

Materiali e finiture superficiali

Adattare i materiali e le finiture alla funzione del robot

Le scelte vengono confermate in base al carico, al peso, all'usura, alle caratteristiche elettriche, alle condizioni ambientali e al disegno approvato.

Materiali per componenti robotici

Soluzioni in metallo e tecnopolimeri per componenti strutturali, di trasmissione, elettrici e soggetti a usura.

  • Alluminio: 6061, 6082, 7075 e 5083 per bracci, alloggiamenti, maglie e piastre portautensili.
  • Acciaio legato: 4140, 4340 e acciai per utensili destinati alla realizzazione di alberi, ingranaggi, perni e interfacce sottoposte a sollecitazioni.
  • Acciaio inossidabile: 303, 304, 316 e 17-4 PH per raccordi, elementi di fissaggio e assemblaggi a vista.
  • Leghe di rame: rame, ottone e bronzo per contatti, sbarre collettrici, cuscinetti e ingranaggi a vite senza fine.
  • Tecnopolimeri: POM, nylon, PEEK, ABS e PE per guide, ingranaggi, isolanti e coperchi.
  • Titanio: classi selezionate per elementi di collegamento, elementi di fissaggio e componenti metallici specializzati ad alta resistenza specifica.

Finiture superficiali per componenti robotici

Le finiture influiscono sulla resistenza all'usura, sulla protezione dalla corrosione, sull'aspetto, sulla conduttività e sulle prestazioni di assemblaggio.

  • Anodizzazione e anodizzazione dura per strutture in alluminio, alloggiamenti e superfici soggette a usura.
  • Passivazione ed elettrolucidatura per componenti in acciaio inossidabile resistenti alla corrosione.
  • Nichelatura o zincatura, ossidazione nera e fosfatazione per componenti in acciaio selezionati.
  • Sabbiatura con microsfere, spazzolatura e lucidatura per ottenere una finitura e un aspetto controllati.
  • Verniciatura a polvere per coperture, telai, pannelli e componenti strutturali protetti.
  • Marcatura laser per l’identificazione dei componenti, l’orientamento e la tracciabilità dell’assemblaggio.

Lo spessore del rivestimento, la mascheratura, l'aspetto estetico delle superfici e le dimensioni post-finitura devono essere definiti prima della presentazione dell'offerta.

Garanzia di qualità dei progetti di robotica

Controlli di qualità per un approvvigionamento affidabile di componenti per robot

La revisione dei disegni, il controllo delle revisioni e le ispezioni documentate riducono i rischi legati all'assemblaggio, dall'approvazione del prototipo fino agli ordini ripetuti.

I responsabili degli acquisti nel settore della robotica possono definire la tracciabilità dei materiali, i requisiti relativi al primo articolo, i verbali di collaudo, le specifiche relative all'imballaggio e alla consegna prima di confermare l'ordine.
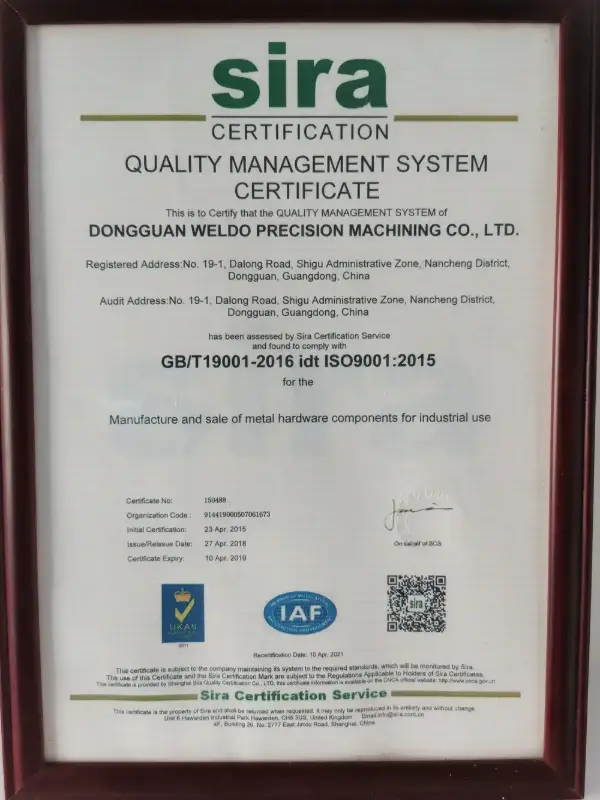
Certificazione di qualità ISO 9001:2015

Sistema di gestione della qualità ISO 9001

Le procedure documentate garantiscono coerenza nella produzione e nell'ispezione basate sui disegni.

  • Certificazione ISO 9001:2015
  • Controllo dei disegni e delle revisioni
  • Procedure di ispezione calibrate
Documentazione relativa alla qualità del progetto e registri delle ispezioni

Documentazione sulla qualità del progetto

I documenti richiesti vengono concordati prima della produzione e preparati nel formato richiesto.

  • Rapporti di ispezione dimensionale
  • Certificati dei materiali, se specificati
  • Documentazione relativa al primo articolo e alla finitura su richiesta
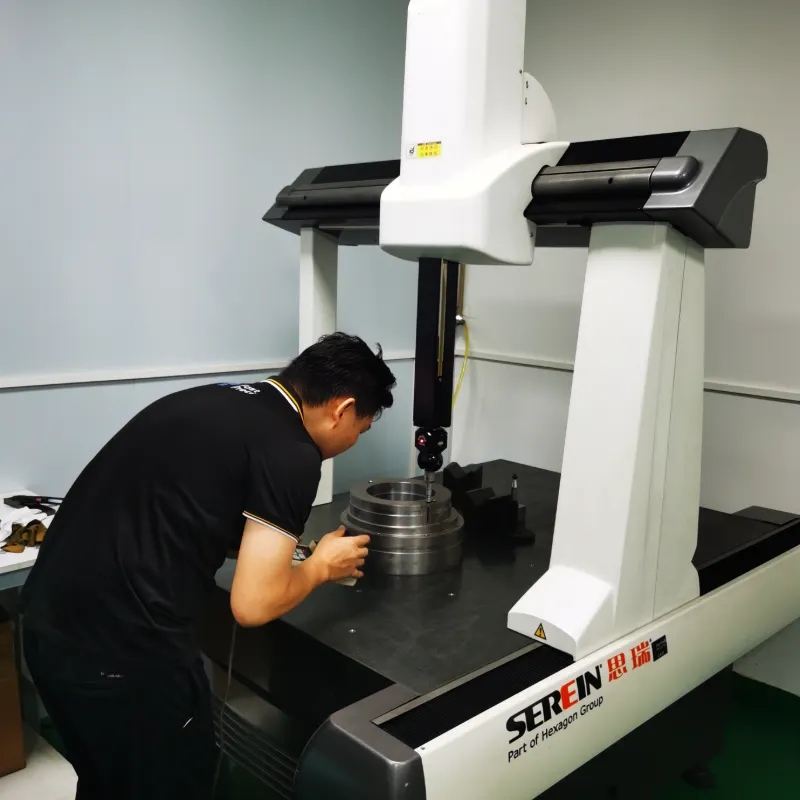
Ispezione CMM di componenti robotici di precisione

Controllo della produzione e delle consegne

Prima dell'imballaggio protettivo, le caratteristiche critiche vengono verificate rispetto al disegno approvato.

  • CMM e misurazioni calibrate
  • Revisione finale e controllo delle non conformità
  • Imballaggio protettivo e stato della spedizione

Domande frequenti sulla lavorazione robotizzata

Pianifica il tuo progetto sulla componente robotica

Quali informazioni sono necessarie per un preventivo relativo a componenti robotici?

Inviare il modello 3D, il disegno quotato, il materiale, la quantità, le tolleranze, la finitura e i verbali di collaudo richiesti. Indicare gli accoppiamenti dei cuscinetti, i punti di riferimento di movimento e le superfici estetiche.

Come vengono controllate le interfacce del motore, dei cuscinetti e del riduttore?

I punti di riferimento funzionali vengono concordati a partire dall’assieme. Successivamente, i perni di riferimento, i fori, le sagome dei bulloni e le superfici di montaggio vengono lavorati e controllati in base alle relazioni specificate.

È possibile apportare modifiche al progetto tra la fase di prototipo e quella di produzione?

Sì. Ogni revisione approvata viene gestita separatamente e, prima del rilascio, vengono esaminate le modifiche apportate alle caratteristiche, alle attrezzature, ai requisiti di ispezione e all’impatto sulle scorte.

Quali materiali sono adatti per le strutture robotiche leggere?

L'alluminio è solitamente il punto di partenza. Il magnesio o il titanio possono risultare più adatti a requisiti specifici in termini di peso, rigidità, temperatura o resistenza alla corrosione, previa valutazione tecnica e di costo.

Come vengono gestiti i casi di consegna in ritardo o di componenti fuori tolleranza?

I rischi legati alla consegna vengono comunicati insieme a un piano di recupero. I componenti non conformi vengono isolati, sottoposti a indagine e corretti tramite rilavorazione, sostituzione o altra soluzione approvata dal cliente.