Производство робототехники

Обработка на станках с ЧПУ деталей для робототехнической промышленности

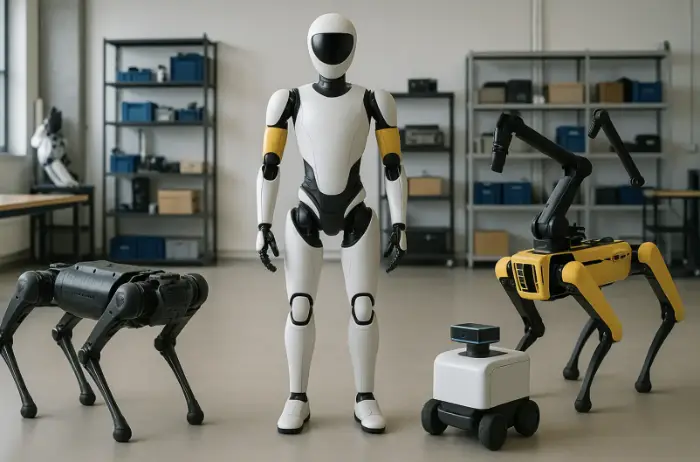
Высокоточные металлические и пластиковые детали для гуманоидных, промышленных, коллаборативных и мобильных роботов. Пришлите нам свой чертеж, чтобы получить практическую оценку технологичности (DFM), план производства и прозрачное ценовое предложение.
Этап разработкиОт прототипа к серийному производству
Ассортимент материаловМеталлы и инженерные пластики
Контроль качестваКонтроль на основе чертежей
Загрузите чертеж детали для робототехники →
Индивидуальная механическая обработка для робототехнической отрасли

Пользовательские компоненты

Типовые нестандартные детали для робототехнических систем

Инженеры-конструкторы в области робототехники могут закупать компоненты конструкции, механизмы движения и интерфейсные элементы в соответствии с заданными базовыми точками, допусками на посадку и требованиями к сборке.
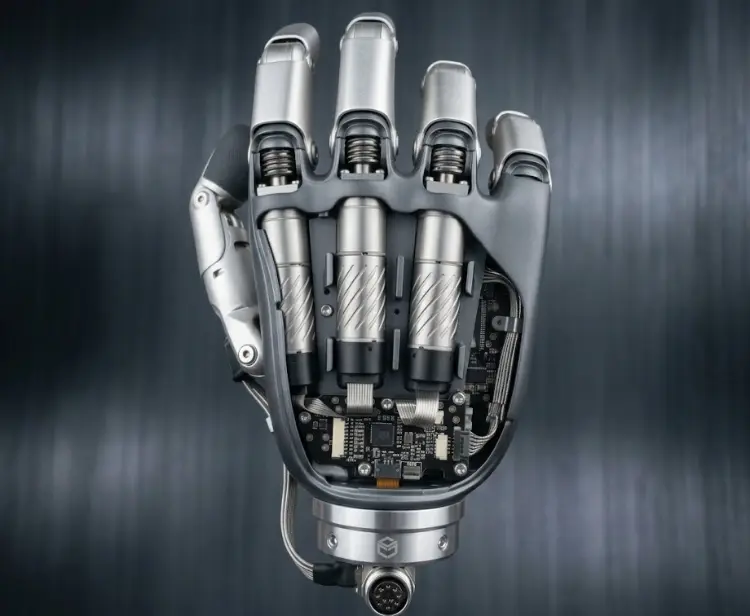
Высокоточная роботизированная рука со встроенными приводами и деталями, изготовленными на станках

Корпуса шарниров

Интерфейсы двигателя, подшипника, редуктора и энкодера.

Опоры и соединительные элементы конструкции

Легкие многогранные детали и рамы.

Конечные эффекторы и захваты

Пальцы, зажимные губки, монтажные пластины и захватные приспособления.

Валики и муфты

Концентрические соединения трансмиссии и привода.

Интерфейсы коробки передач

Седла подшипников, фланцы, крышки и монтажные пластины.

Крепления для датчиков

Интерфейсы датчика положения, камеры, датчика силы и кабеля.

Оборудование для AMR и AGV

Ступицы колес, кронштейны, детали подвески и ходовой части.

Распорки и крепежные элементы

Установочные приспособления, крышки, направляющие и контрольно-измерительное оборудование.

Проекты по машинной робототехнике

Изготовленные на заказ компоненты для робототехники, обработанные на станках с ЧПУ

Типовые прецизионные компоненты для робототехники, конструкций, инструментов и сборочных систем.
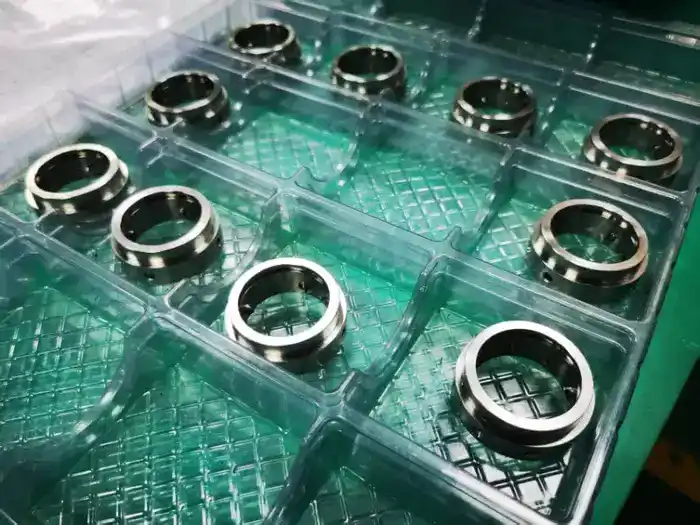
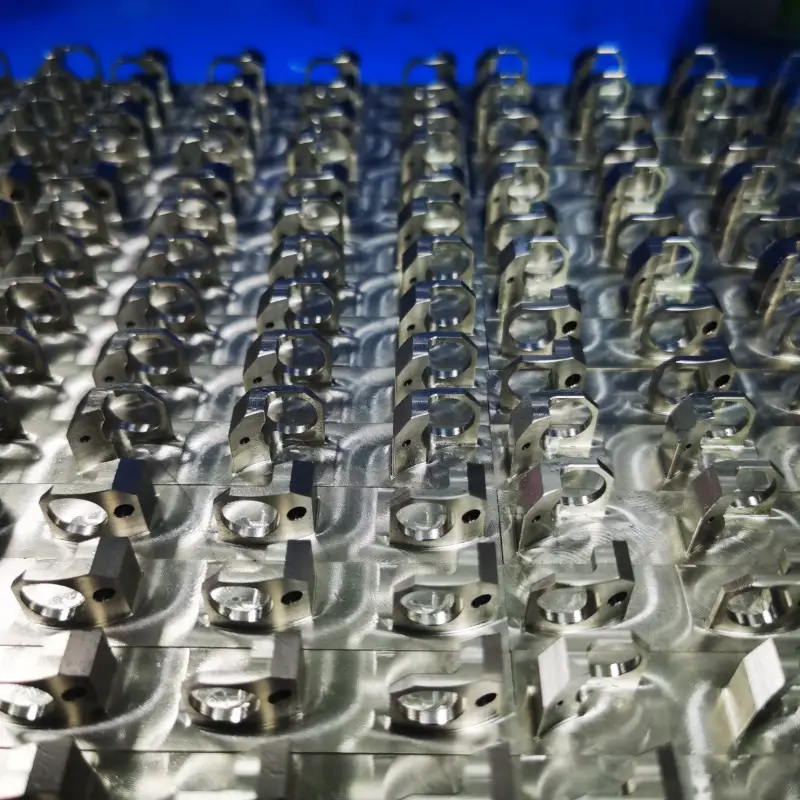
Компоненты робототехнических колец, изготовленные методом прецизионной механической обработки
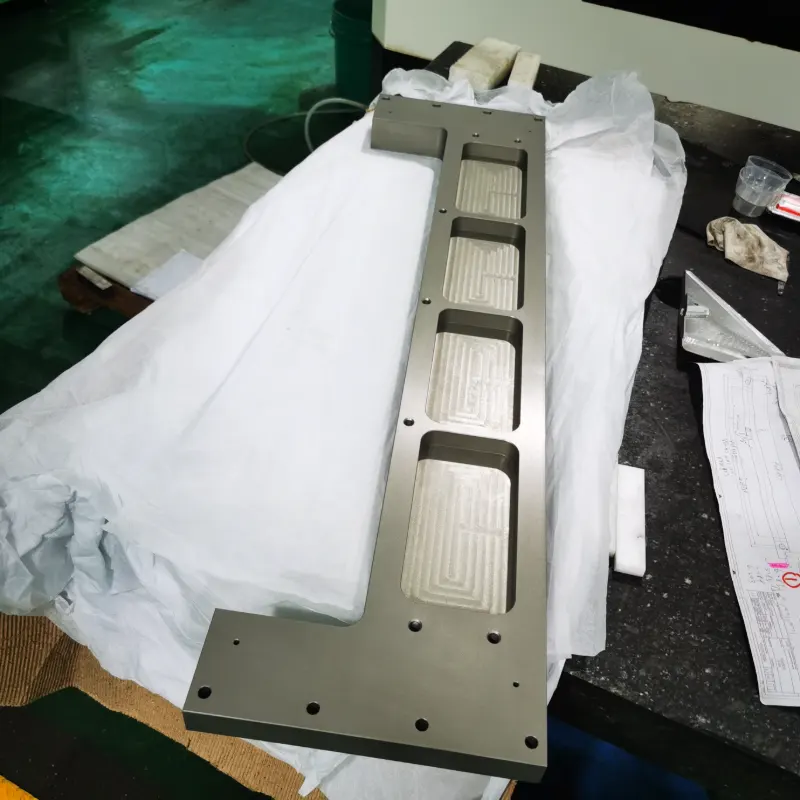
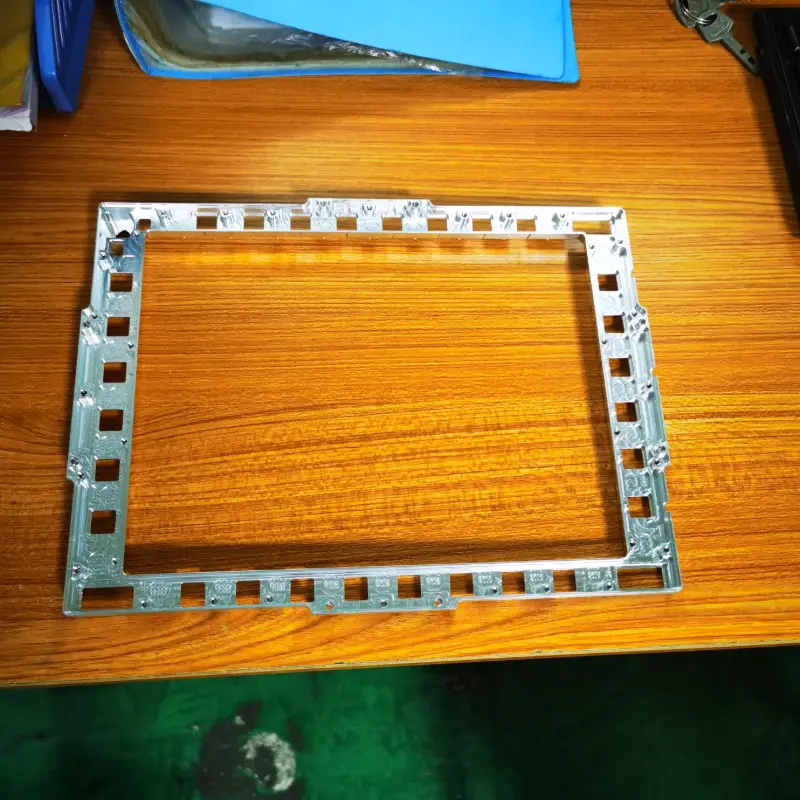
Легкий алюминиевый компонент для робототехники
Алюминиевый кронштейн для робота, изготовленный на станке с ЧПУ
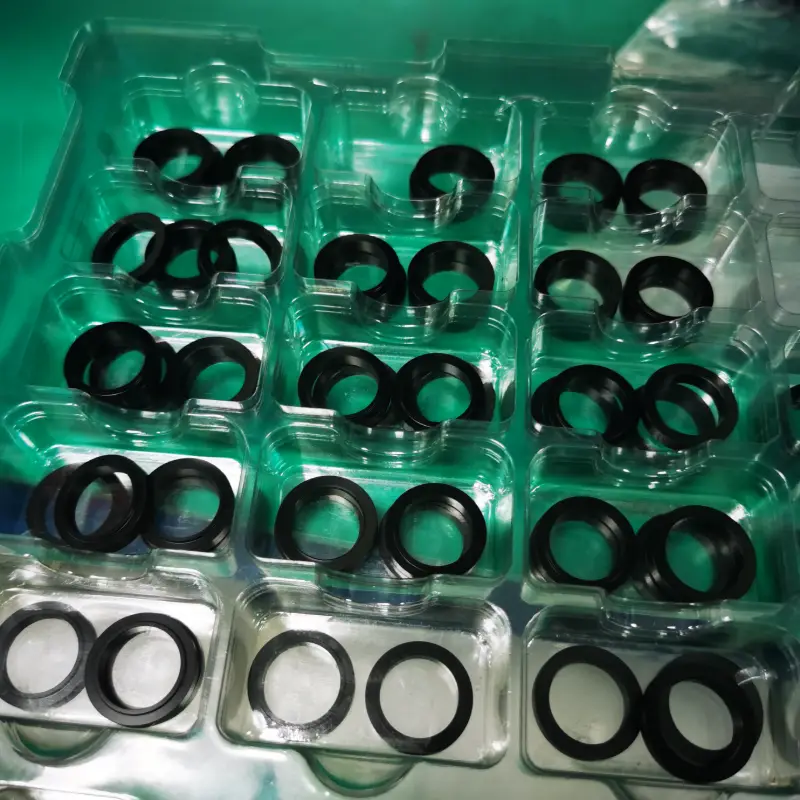
Детали механизмов перемещения из POM, изготовленные методом токарной обработки с ЧПУ
Прецизионные робототехнические детали из нержавеющей стали
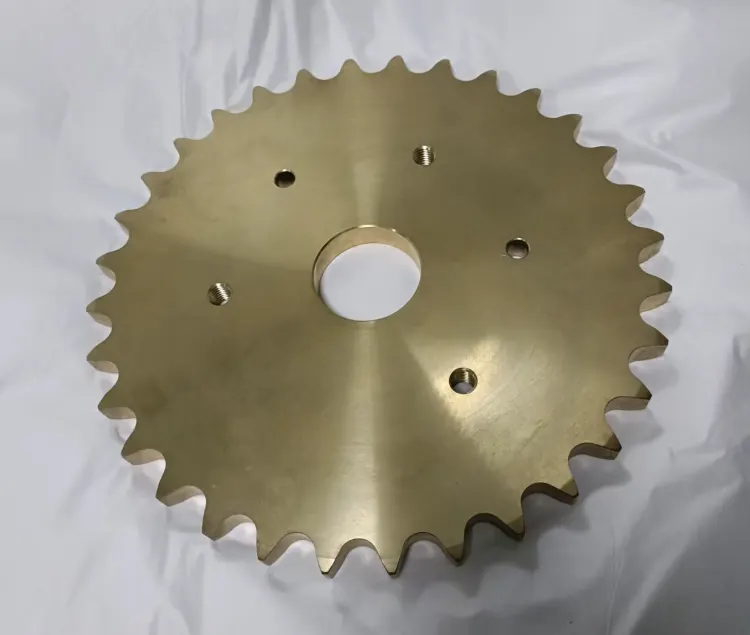
Изготовленная на заказ латунная передаточная шестерня для робота
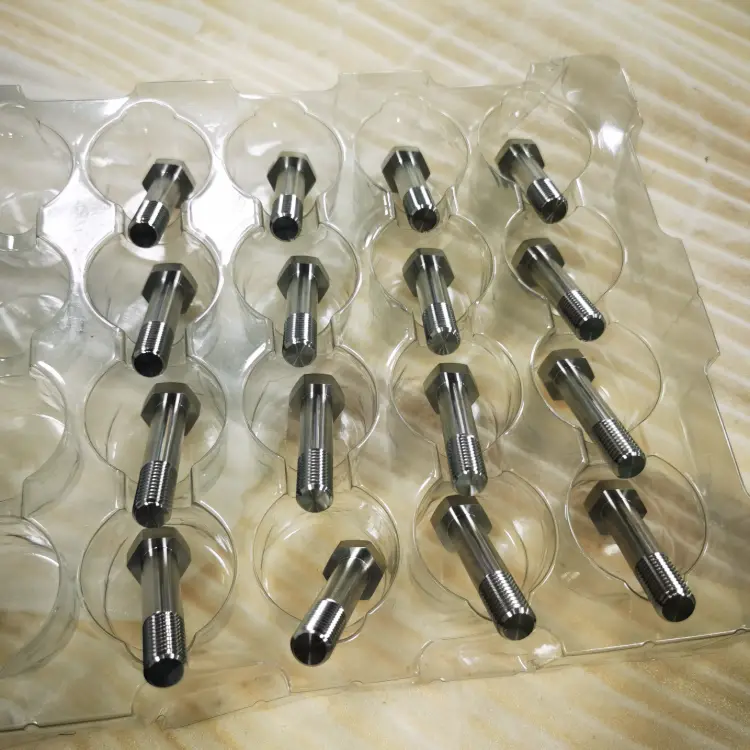
Индивидуальное роботизированное крепежное устройство из нержавеющей стали

Поддержка разработки

От проверки чертежей до серийного производства

Процесс контролируемого выпуска позволяет командам-робототехникам проверять сборку и движение, утверждать изменения и переходить к серийному производству, не теряя при этом контроля над чертежами.

Анализ DFM

Проверьте геометрию, базовые плоскости, материалы, допуски и доступ для инструмента.

Функциональный прототип

Изготовить детали для испытаний на посадку, ходовые характеристики и сборку.

Пилотная версия

Проверить воспроизводимость результатов, протоколы проверок и отзывы по сборке.

Повторное производство

Выпускать утвержденные версии с установленными механизмами контроля качества и сроков поставки.

Инженерия, критически зависящая от движения

Управление интерфейсами, определяющими рабочие характеристики робота

Функциональные базовые точки, допуски и методы контроля планируются с учетом сборочной конструкции механизма, а не путем применения одинаковых допусков ко всем элементам.
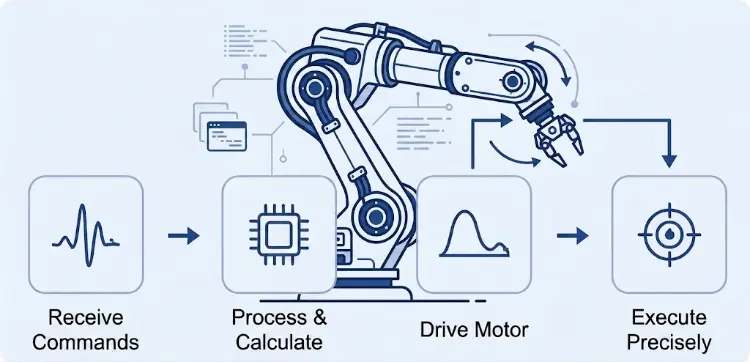
Схема производственного процесса управления движениями промышленного робототехнического манипулятора

Соответствие размеров подшипников и валов

Контроль диаметра, округлости, соосности и требований к посадке.

Базовые координаты двигателя и редуктора

Свяжите пилоты, расстояния между отверстиями для болтов и монтажные поверхности с функциональными базовыми точками.

Тонкостенные конструкции

Спланируйте расположение заготовок, зажим и последовательность резки, чтобы свести к минимуму деформацию.

Износостойкие и скользящие поверхности

Подбирайте материал, шероховатость и качество поверхности с учетом нагрузки, движения и смазки.

Интерфейсы датчиков

Следует сохранить ориентиры, трассы прокладки кабелей и калибровочные соотношения.

Стратегия проведения инспекций

Определите критические размеры, условия измерения и необходимые записи.

Материалы и виды отделки поверхностей

Подбор материалов и отделки с учетом функций робота

Выбор компонентов подтверждается с учётом нагрузки, веса, износа, электрических характеристик, условий эксплуатации и утверждённого чертежа.

Материалы для изготовления компонентов роботов

Варианты из металла и инженерного пластика для конструкционных, трансмиссионных, электрических и изнашиваемых деталей.

  • Алюминий: 6061, 6082, 7075 и 5083 — для рычагов, корпусов, звеньев и опорных пластин.
  • Легированная сталь: 4140, 4340 и инструментальные стали для валов, шестерен, штифтов и нагруженных соединений.
  • Нержавеющая сталь: 303, 304, 316 и 17-4 PH для фитингов, крепежных элементов и открытых узлов.
  • Медные сплавы: медь, латунь и бронза для контактов, шин, подшипников и червячных передач.
  • Инженерные пластики: POM, нейлон, PEEK, ABS и PE для направляющих, шестерен, изоляторов и кожухов.
  • Титан: отборные марки стали для изготовления звеньев, крепежных элементов и специализированной фурнитуры с высокой удельной прочностью.

Виды поверхностной обработки деталей для робототехники

Покрытия обеспечивают износостойкость, защиту от коррозии, привлекательный внешний вид, электропроводность и удобство монтажа.

  • Анодирование и твёрдое анодирование для алюминиевых конструкций, корпусов и изнашиваемых поверхностей.
  • Пассивация и электрополировка деталей из коррозионно-стойкой нержавеющей стали.
  • Никелирование или цинкование, черное оксидирование и фосфатирование отдельных стальных деталей.
  • Дробеструйная обработка, чистка щеткой и полировка для придания поверхности желаемой текстуры и внешнего вида.
  • Порошковое покрытие для крышек, рам, панелей и защищенных конструктивных элементов.
  • Лазерная маркировка для идентификации деталей, определения их ориентации и обеспечения прослеживаемости сборки.

Перед составлением коммерческого предложения необходимо определить толщину покрытия, зоны маскировки, эстетические требования к поверхности и размеры после окончательной обработки.

Обеспечение качества проектов в области робототехники

Меры контроля качества для надежного обеспечения поставками деталей для роботов

Анализ чертежей, контроль изменений и документированные проверки позволяют снизить риски, связанные со сборкой, начиная с утверждения прототипа и заканчивая повторными заказами.

Инженеры по закупкам в сфере робототехники могут определить требования к отслеживаемости материалов, требования к первому экземпляру, протоколы контроля, а также требования к упаковке и доставке до оформления заказа.
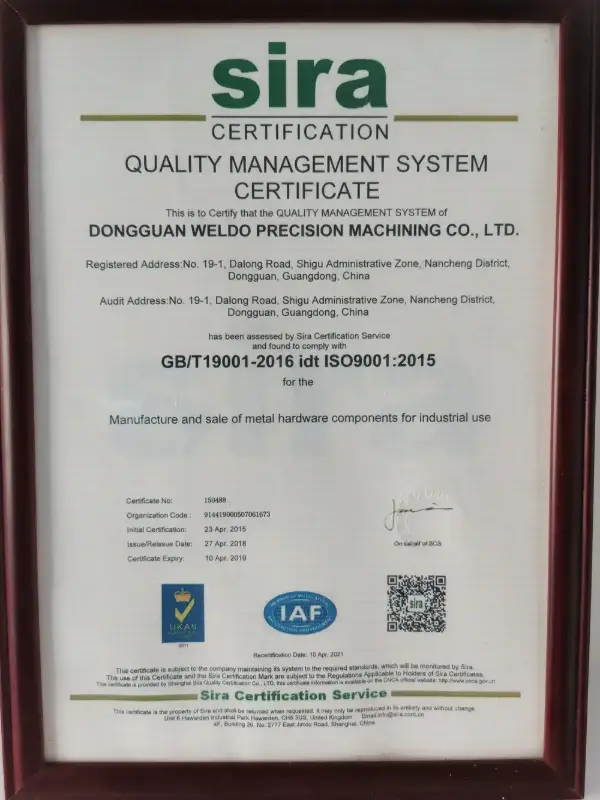
Сертификация качества по стандарту ISO 9001:2015

Система управления качеством ISO 9001

Документированные процедуры обеспечивают последовательное выполнение производственных операций и проведения контроля на основе чертежей.

  • Сертифицировано по ISO 9001:2015
  • Контроль чертежей и их пересмотр
  • Отработанные процедуры проверки
Документация по качеству проекта и протоколы проверок

Документация по качеству проекта

Необходимые записи согласовываются до начала производства и подготавливаются в соответствии с требуемым форматом.

  • Отчеты о проверке размеров
  • Сертификаты на материалы, если это предусмотрено
  • Протоколы проверки первой единицы продукции и готовой продукции предоставляются по запросу
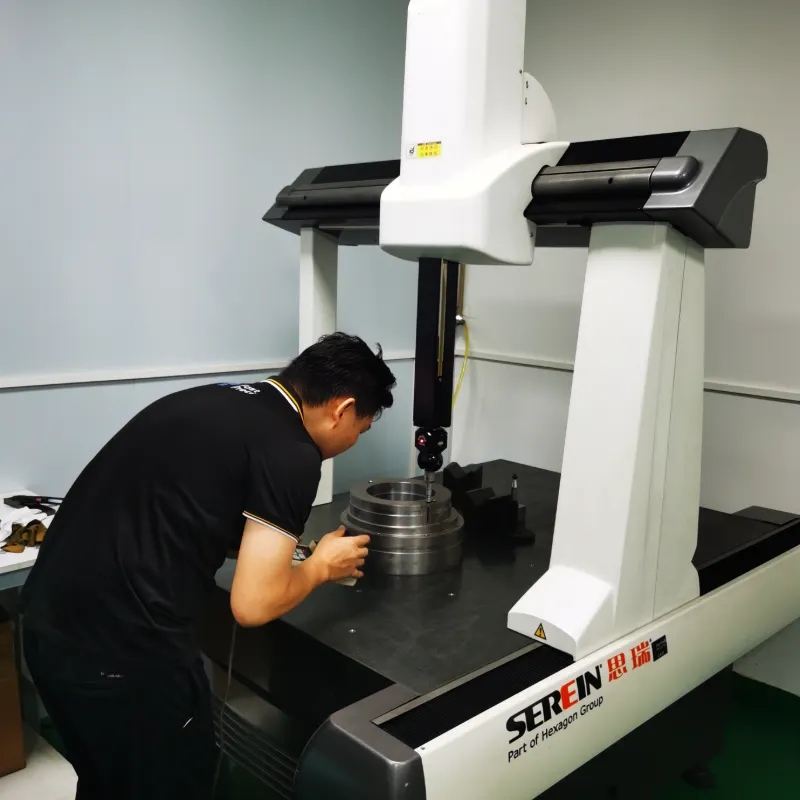
Контроль прецизионных компонентов робототехники с помощью координатно-измерительной машины (КИМ)

Контроль производства и поставок

Перед упаковкой в защитную упаковку ключевые элементы проверяются на соответствие утвержденному чертежу.

  • Координатно-измерительная машина и калиброванные измерения
  • Заключительный контроль и устранение несоответствий
  • Защитная упаковка и статус доставки

Часто задаваемые вопросы по роботизированной обработке

Спланируйте свой проект по робототехнике

Какая информация необходима для составления коммерческого предложения по деталям для робототехники?

Пришлите 3D-модель, чертеж с размерами, информацию о материале, количестве, допусках, виде поверхности и необходимые протоколы контроля. Укажите посадки подшипников, базовые точки перемещения и поверхности, подлежащие эстетической обработке.

Как осуществляется управление соединениями двигателя, подшипников и редуктора?

Функциональные базовые точки согласовываются на уровне сборки. Затем выполняется механическая обработка направляющих, отверстий, схем расположения болтов и монтажных поверхностей, после чего проводится их контроль на соответствие заданным взаиморасположениям.

Возможна ли поддержка внесения изменений в конструкцию на этапе между созданием прототипа и запуском в серийное производство?

Да. Каждая утвержденная редакция контролируется отдельно, и перед выпуском проводится проверка измененных характеристик, инструментария, требований к контролю качества и последствий для запасов.

Какие материалы подходят для изготовления облегчённых конструкций роботов?

Обычно в качестве исходного материала используется алюминий. После проведения технической оценки и анализа затрат магний или титан могут оказаться подходящими в случае особых требований к весу, жесткости, температурным характеристикам или коррозионной стойкости.

Как решаются вопросы, связанные с задержкой поставки или деталями, не соответствующими допускам?

О рисках, связанных с поставкой, сообщается с указанием плана устранения неполадок. Некондиционные детали изолируются, подвергаются расследованию и исправляются путем доработки, замены или иного способа утилизации, одобренного заказчиком.